제10강 기어 기구
이번 강의의 목표
- Fusion에서 스퍼 기어(평기어)를 만든다
- 모션 링크로 기어끼리 연동시킨다
- 핸들(크랭크 암)을 만든다
- 치수・위치 조정 방법을 익힌다
수업 영상
영상 언어 안내
아래 수업 영상은 일본어로 진행됩니다. 이 페이지의 글과 그림 설명을 함께 보면서 시청하세요.
| 영상 | 내용 |
|---|---|
| 10.1 기어 만들기・모션 링크 | 스퍼 기어 만들기, 맞물림, 모션 링크 |
| 10.2 핸들・치수 위치 조정 | 크랭크 암 만들기, 매개변수 관리, 위치 맞추기 |
| 11.1 DXF 파일 내보내기・캠 | DXF 내보내기(이 페이지의 「6. DXF 파일 내보내기」에 해당) |
준비
다음 .f3d 파일을 내려받아 Fusion에 업로드해 주세요.
| 파일 | 용도 |
|---|---|
| 6. 기어 만들기.f3d | 기어 만들기 템플릿(축과 받침대가 준비되어 있음) |
| 7. 핸들 만들기.f3d | 핸들 만들기 연습 |
| 8. 기어를 직각으로 조합하기.f3d | 직각 기어 배치 |
| 9. 치수・위치 조정.f3d | 매개변수 관리 연습 |
| 10. 위치・치수 조정 연습.f3d | 위치 맞추기 연습 |
| 11. DXF 파일 내보내기.f3d | DXF 내보내기 연습 |
참고 사이트
다양한 기구의 애니메이션을 볼 수 있는 사이트입니다. 최종 과제의 아이디어를 떠올릴 때 활용해 주세요.
- からくりすと(Karakurist) — 기어・링크・캠 등 기구 애니메이션 모음
1. 기어의 기초 지식
기어는 회전 운동을 전달하는 기구 부품입니다. 가라쿠리 작품에서는 회전의 속도나 방향을 바꾸기 위해 사용합니다.
| 용어 | 설명 |
|---|---|
| 모듈 | 이의 크기를 나타내는 값. 맞물리는 기어끼리는 같은 모듈로 합니다 |
| 잇수 | 기어의 이의 개수. 잇수가 많을수록 지름이 커집니다 |
| 피치원 지름 | 모듈 × 잇수로 구합니다. 맞물림의 기준이 되는 원의 지름 |
| 압력각 | 일반적으로 20°가 표준입니다 |
피치원 지름의 계산
예: 모듈 2, 잇수 18인 경우 → 피치원 지름 = 2 × 18 = 36 mm
두 기어의 중심 간 거리는 (피치원 지름1 + 피치원 지름2) ÷ 2로 구합니다.
2. 스퍼 기어 만들기
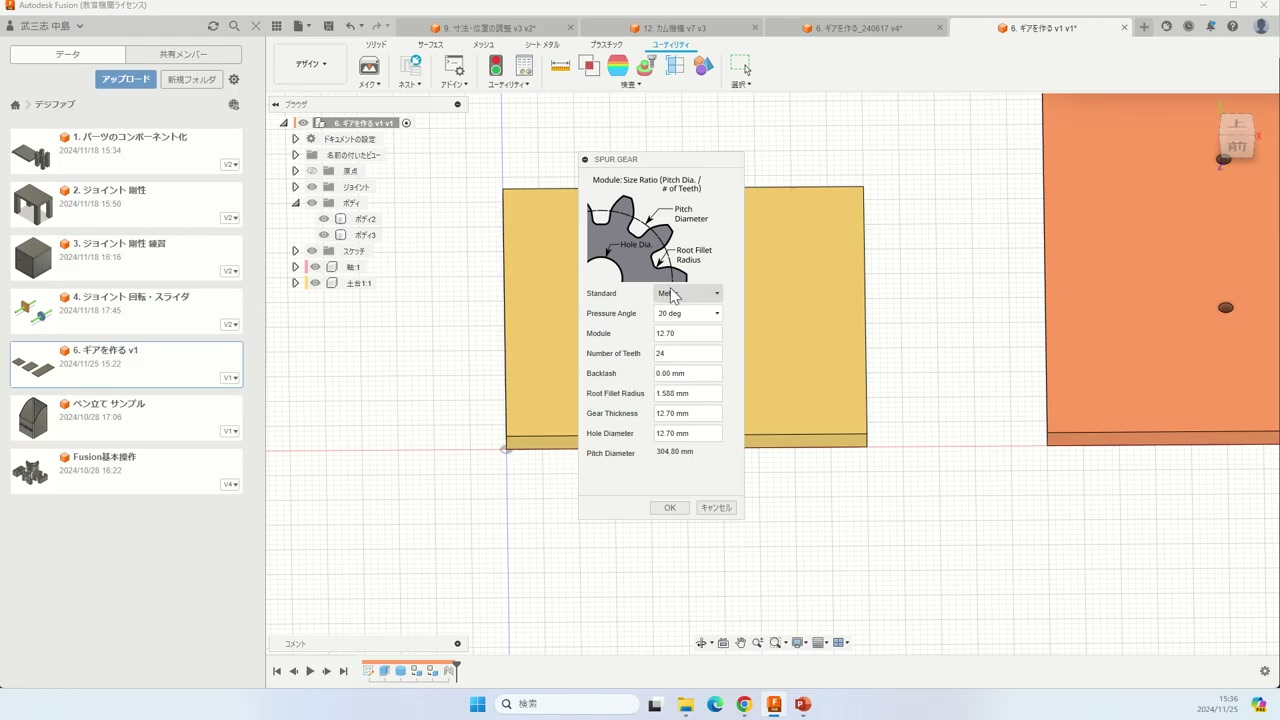
6. 기어 만들기.f3d를 엽니다. 축(지름 2 mm, 높이 5 mm)과 받침대가 미리 준비되어 있습니다.
회전축의 재료에 대하여
회전축은 3D 프린팅이나 레이저 커팅으로 만들지 마세요. 강도와 정밀도가 부족합니다. 스튜디오 A에 준비된 다음 재료를 사용합시다:
- 대나무 꼬치(약 2 mm)
- 플라스틱 봉(2 mm)
- 나무 둥근 봉(3 mm)
스퍼 기어 만드는 법
- **유틸리티 → 애드인 → 스퍼 기어(Spur Gear)**를 선택합니다
- 다음 매개변수를 설정합니다:
| 매개변수 | 값(예) | 설명 |
|---|---|---|
| 모듈 | 2 | 이의 크기 |
| 피치원 지름 | 36 mm | 모듈 × 잇수로 결정됩니다 |
| 잇수 | 18(= 36 ÷ 2) | 피치원 지름 ÷ 모듈 |
| 두께 | 2.5 mm | MDF 판 두께에 맞춥니다 |
| 구멍 지름 | 2 mm | 축의 굵기에 맞춥니다 |
- 확인을 누르면 기어가 생성됩니다
스퍼 기어를 찾을 수 없을 때
Fusion 버전에 따라 위치가 다릅니다. 화면 위쪽의 검색창(돋보기 아이콘)에 「Spur Gear」라고 입력하면 찾을 수 있습니다.
잇수 구하는 법
피치원 지름이 지정되어 있을 때의 잇수 계산:
잇수 = 피치원 지름 ÷ 모듈예: 피치원 지름 24 mm, 모듈 2 → 잇수 = 24 ÷ 2 = 12
두 개의 기어 배치하기
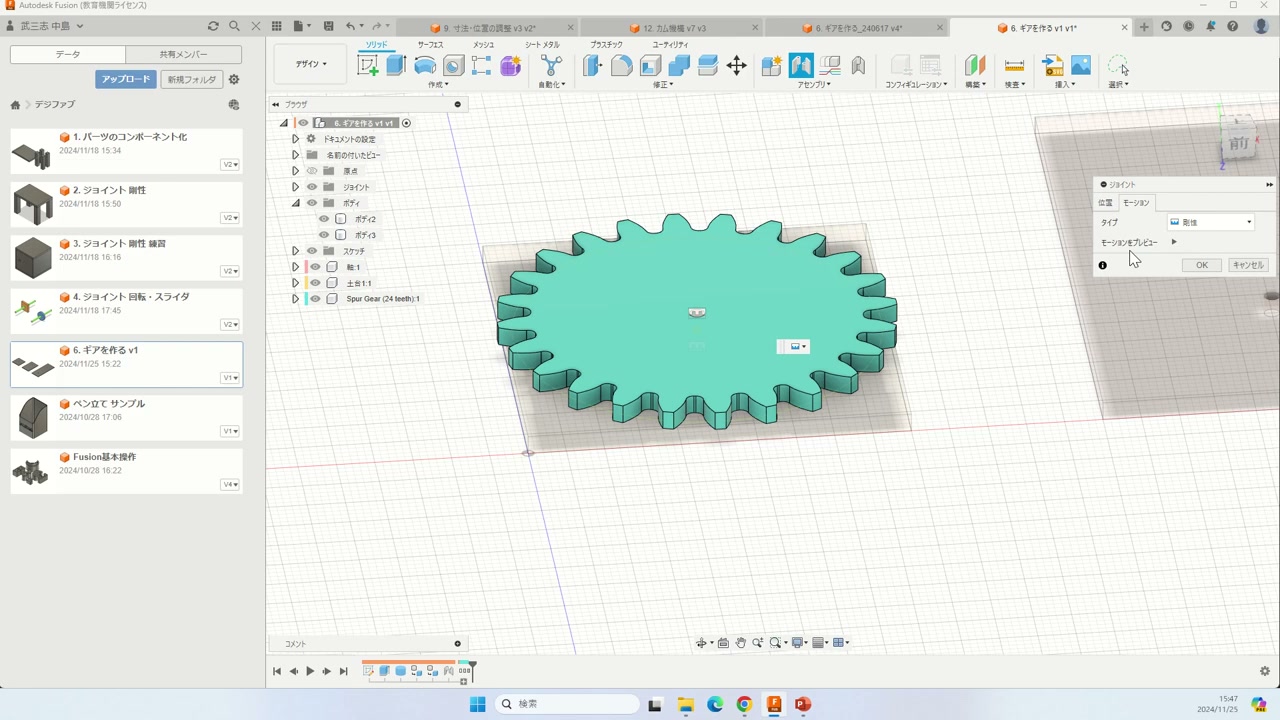
- 기어 2개를 만듭니다(예: 잇수 18과 잇수 12)
- 각각을 회전 조인트로 축에 붙입니다:
- 기어 구멍의 중심 → 축의 끝을 스냅점으로 지정
- 모션 유형을 회전으로 설정
- 축과 받침대는 강체 조인트로 고정해 둡니다
축 간 거리에 주의
템플릿의 받침대에는 구멍이 2개 뚫려 있는데, 이 구멍의 거리가 피치원 지름 합계의 절반과 맞아야 합니다. 맞지 않으면 기어가 맞물리지 않습니다.
3. 모션 링크
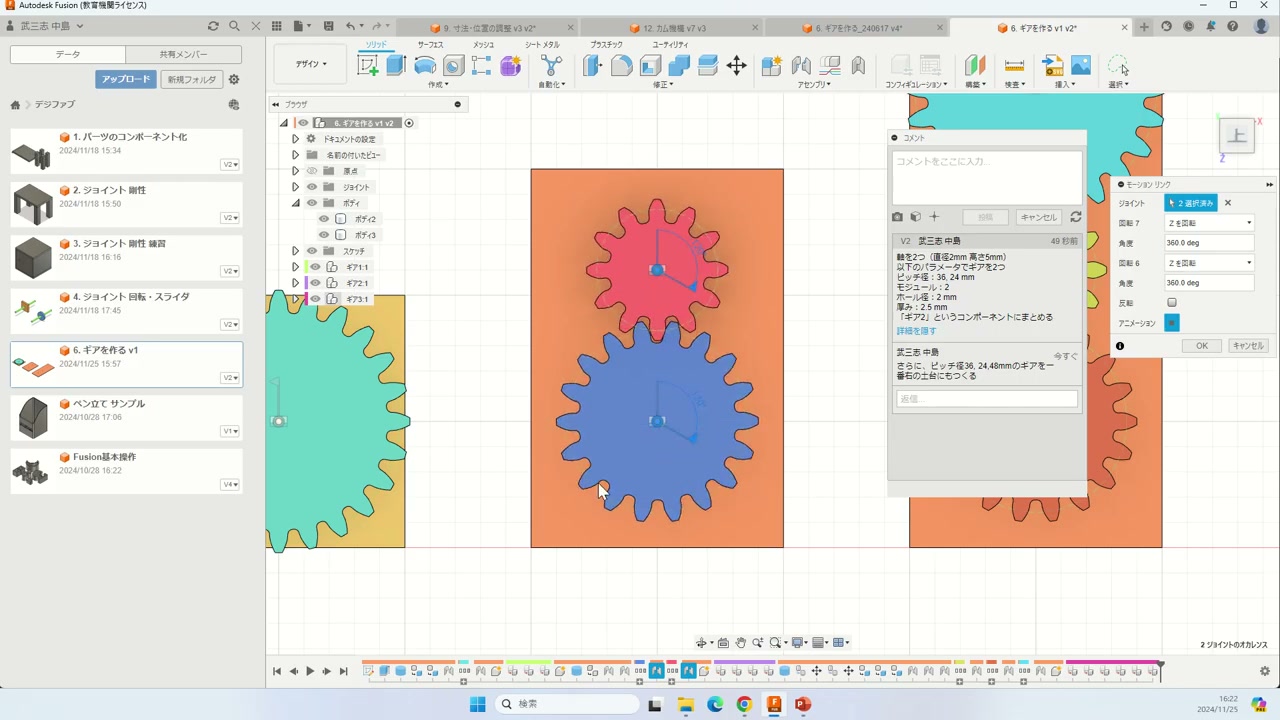
두 기어를 연동시켜 한쪽을 돌리면 다른 쪽도 회전하도록 합니다.
- 조립 → 모션 링크를 선택합니다
- 연동시킬 회전 조인트 2개를 클릭합니다
- 뒤집기 버튼을 눌러 반대 방향으로 회전하도록 합니다
회전비 계산
기어가 한 바퀴 도는 동안 다른 기어가 몇 도 도는지는 잇수의 비로 정해집니다.
예: 잇수 18인 기어와 잇수 12인 기어의 경우
- 기어1(잇수 18)이 360° 회전하면
- 기어2(잇수 12)에는 이가 12개밖에 없으므로 12/18 = 2/3 회전
- 360° × 2/3 = 240°
즉, 모션 링크 설정에서:
- 조인트1: 360°
- 조인트2: 240°(뒤집기 ON)
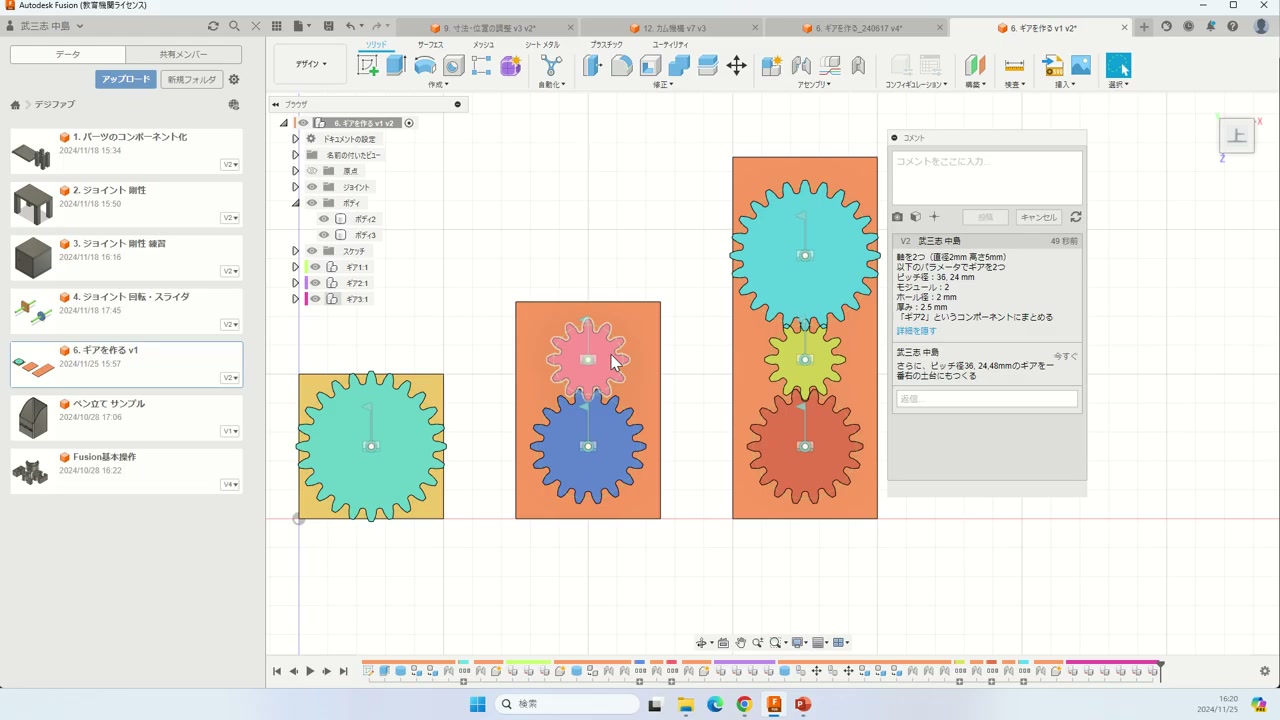
이의 초기 위치 조정
기어끼리 잘 맞물리지 않을 때는 회전 조인트를 마우스 오른쪽 버튼으로 클릭 → 조인트 편집에서 초기 위치의 각도를 몇 도 어긋나게 해 미세 조정하세요.
4. 핸들(크랭크 암) 만들기
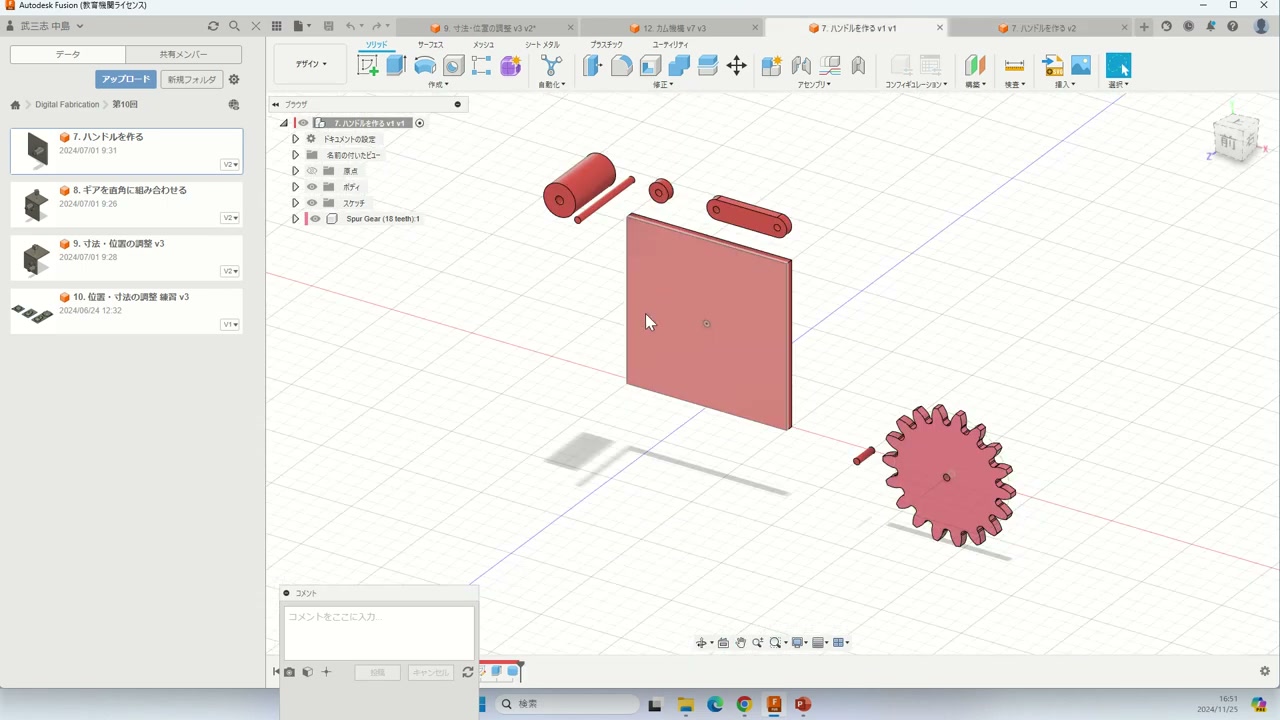
기어를 손으로 돌리기 위한 핸들을 만듭니다. 7. 핸들 만들기.f3d를 열어 봅시다.
핸들의 구성 부품
| 부품 | 역할 |
|---|---|
| 측면판 | 바깥과 안을 나누는 벽. 핸들 축이 관통하는 구멍이 있음 |
| 축1 | 레버에서 기어까지 관통하는 축 |
| 축2 | 핸들 쪽의 축 |
| 레버 | 축1과 축2를 잇는 암 |
| 스토퍼 | 핸들이 축에서 빠지지 않게 하는 고정구 |
| 손잡이 | 손으로 쥐고 돌리는 부분(축2 위에서 자유 회전) |
| 기어 | 안쪽에 붙이는 기어 |
조립의 요점
- 축2 + 스토퍼 + 레버 + 축1 + 기어는 모두 강체 조인트로 단단히 고정(하나로 묶여 회전)
- 레버 ↔ 측면판은 회전 조인트(레버가 측면판을 관통하며 회전)
- 손잡이 ↔ 축2는 회전 조인트(손잡이만 축 위에서 자유롭게 회전)
모터로 움직이는 경우
핸들 부분을 모터로 바꾸면 자동으로 도는 구조로 만들 수 있습니다. Arduino Pro Micro 등을 사용하면 전자 제어도 가능합니다.
기어의 직각 조합
8. 기어를 직각으로 조합하기.f3d에서는 스퍼 기어를 90도 각도로 맞물립니다. 원래는 **베벨 기어(우산 기어)**를 써야 하지만, 손으로 만드는 가라쿠리 작품에서는 스퍼 기어끼리 직각으로 배치해도 충분히 작동합니다(약간의 덜컹거림은 있습니다).
스페이서를 넣읍시다
시뮬레이션에서는 문제가 없어도 실물에서는 축이 휘는 것이 가장 큰 문제입니다. 축의 지지점(판 두께 2.5 mm)에서 기어까지의 거리가 길면 지렛대 원리로 축이 휩니다.
대책: 기어와 지지판 사이에 **스페이서(틈을 메우는 부품)**를 추가해 축의 무지지 구간을 최대한 짧게 합시다. 시뮬레이션에서는 효과가 보이지 않지만 실물에서는 큰 차이가 납니다.
5. 치수・위치 조정
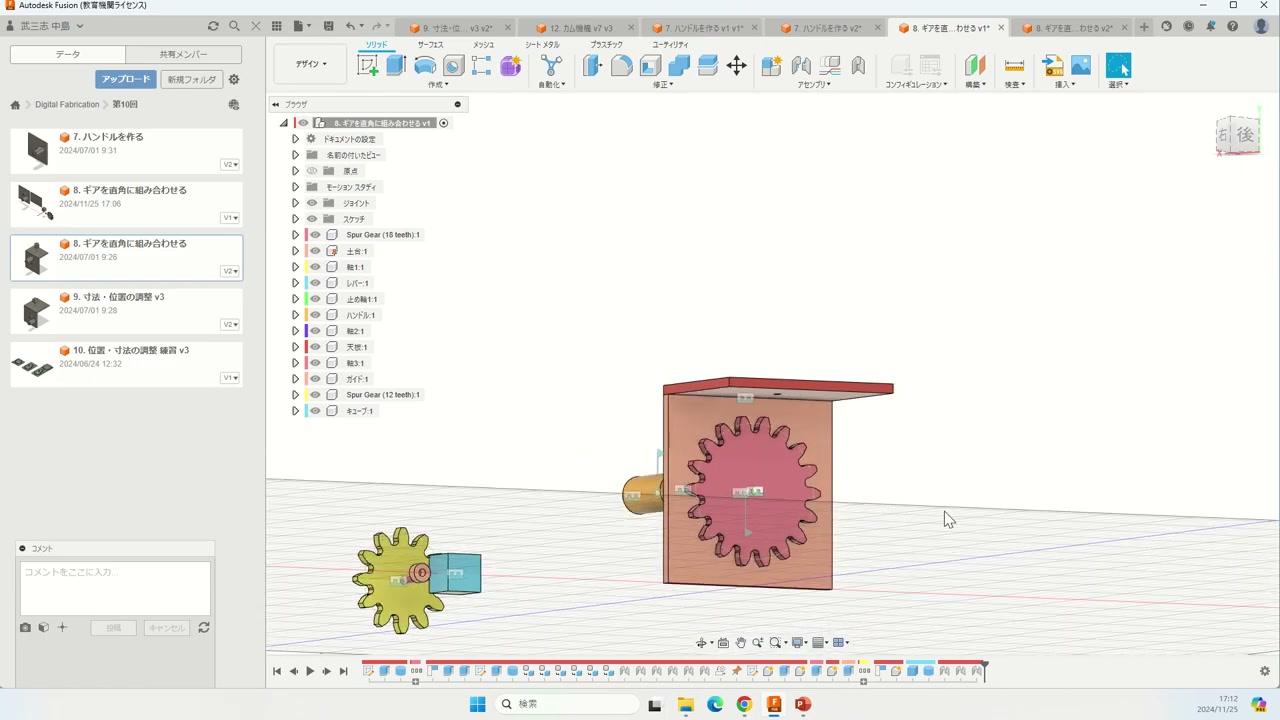
부품을 정확하게 배치하기 위한 기법입니다.
피처 히스토리에서 수정하기
- 화면 아래쪽의 타임라인에서 스케치나 돌출 피처를 더블 클릭합니다
- 치수를 변경하고 확인으로 확정하면 이후 작업에 자동으로 반영됩니다
조인트 편집
- 조인트 아이콘을 마우스 오른쪽 버튼으로 클릭 → 조인트 편집
- 위치 맞춤 탭에서 각도나 오프셋을 미세 조정
- 모션 탭에서 최댓값・최솟값을 설정
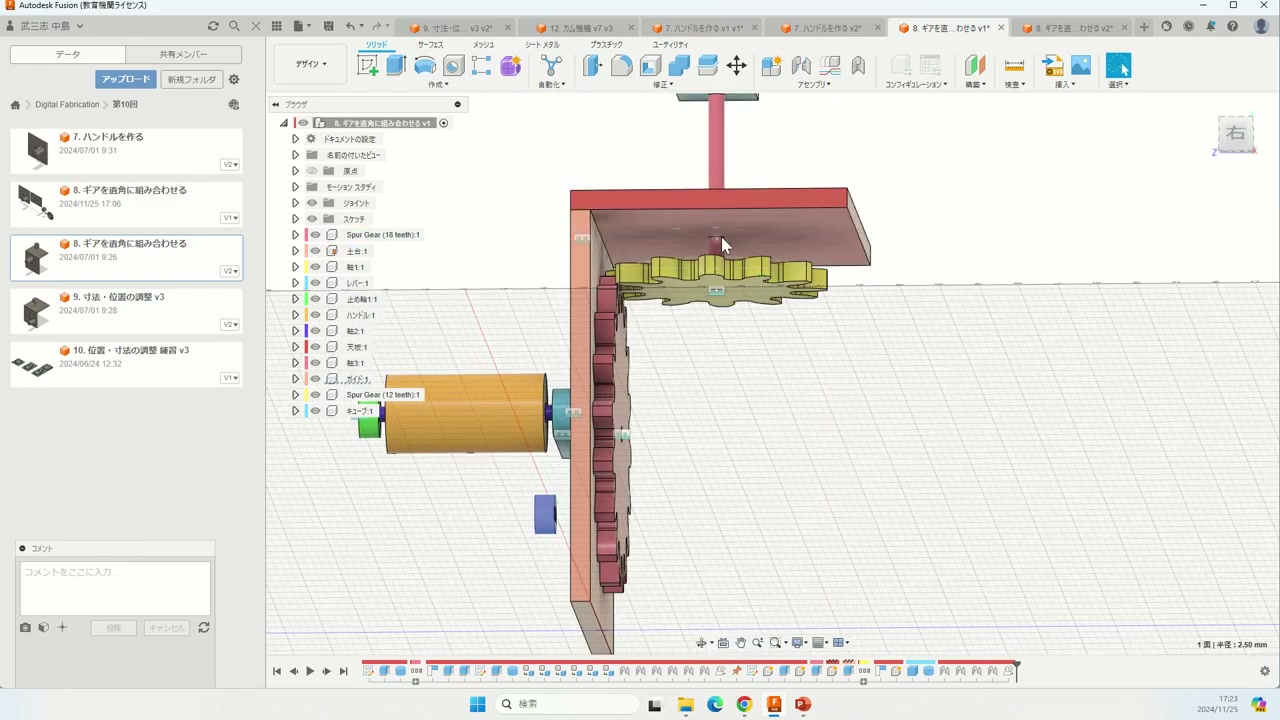
구성요소의 계층화
부품이 많아졌다면 관련된 구성요소를 부모 구성요소로 묶읍시다:
- 마우스 오른쪽 버튼 → 새 구성요소로 부모 구성요소를 만듭니다(예: 「기어1」「기어2」「기어3」)
- 각 부품(기어, 축, 받침대)을 드래그해 부모 구성요소 안에 넣습니다
- 이렇게 하면 계층 구조가 정리되어 보기 쉬워집니다
6. DXF 파일 내보내기
레이저 커터로 재료를 잘라내기 위해 2D DXF 파일을 내보냅니다.
레이저 커터와 3D 프린터의 사용 구분
- 평면적인 부품(기어, 측면판, 레버 등) → 레이저 커터(MDF / 아크릴판에서 잘라냄. 빠름)
- 입체적인 부품(손잡이, 복잡한 조형 등) → 3D 프린터(시간은 걸리지만 자유로운 형상 가능)
레이저 커터 출력용 스케치 만들기
모든 부품을 한 장의 스케치에 모아 배치합니다.
- 새 빈 스케치를 만들고 바로 종료한 뒤 이름을 「레이저 커터 출력용」으로 바꿉니다
- 각 부품의 스케치를 열고 도형을 선택해 Ctrl+C로 복사합니다
- 「레이저 커터 출력용」 스케치를 더블 클릭으로 열고 Ctrl+V로 붙여넣습니다
- M 키(이동/복사)로 배치를 조정합니다(부품 사이에 5〜10 mm 간격을 둡니다)
- 좌우 측면판처럼 같은 부품이 여러 개 필요한 경우에는 이동/복사의 「복사본 만들기」를 ON으로 해서 복제합니다
기어의 윤곽을 스케치로 가져오기
기어는 애드인으로 자동 생성되기 때문에 일반적인 스케치가 없습니다. 투영 기능으로 윤곽을 가져옵니다.
- 기어의 면에 새 스케치를 만듭니다
- 스케치 → 작성 → 투영/포함 → 투영을 선택합니다
- 기어의 면을 클릭하면 보라색 투영선이 나타납니다
- 투영된 선을 Ctrl+C로 복사합니다
- 스케치를 종료하고 「레이저 커터 출력용」 스케치에 Ctrl+V로 붙여넣습니다
불필요한 보조선 삭제
투영하면 중심선 등의 보조선도 함께 들어올 수 있습니다. 레이저 커터로 불필요한 절단이 들어가지 않도록 필요 없는 선은 삭제한 뒤 내보내 주세요.
DXF로 내보내기
- 「레이저 커터 출력용」 스케치를 더블 클릭해 스케치 편집 모드로 들어갑니다
- 스케치를 마우스 오른쪽 버튼으로 클릭 → DXF로 저장을 선택합니다
오른쪽 클릭 메뉴에 「DXF로 저장」이 없을 때
스케치 편집 모드에 들어가 있지 않을 가능성이 있습니다. 스케치를 마우스 오른쪽 버튼으로 클릭 → 스케치 편집을 고른 뒤 다시 시도해 주세요.
Illustrator에서 마무리
DXF 파일을 Illustrator로 열어 최종 조정합니다.
- Illustrator에서 DXF 파일을 엽니다
- DXF/DWG 옵션이 나타나면 반드시 **「원본 크기」**를 선택합니다(변경하면 치수가 틀어집니다)
- 레이저 커터용으로 선 설정을 변경합니다:
- 선 색: 빨강 R:255, G:0, B:0
- 선 두께: 0.1 pt
- 필요에 따라 일러스트나 무늬를 추가할 수 있습니다
- 파일 → 다른 이름으로 저장 → .ai 형식으로 저장합니다
MDF 2.5 mm 판을 기본으로 합니다
부품의 두께는 MDF 2.5 mm를 기준으로 설계되어 있습니다. 끼워 맞추는 부분의 치수는 실제 판 두께에 맞춰 미세 조정해 주세요.
연습 과제
배포된 .f3d 파일을 사용해 다음 연습을 해 봅시다:
- **
6. 기어 만들기.f3d**를 열고 피치원 지름 36 mm와 24 mm인 기어를 만들기 - 모션 링크로 두 기어를 연동시키기
- 여기에 피치원 지름 48 mm인 기어를 추가해 3개의 연동을 구현하기
- **
7. 핸들 만들기.f3d**를 참고해 크랭크 암 만들기 - **
11. DXF 파일 내보내기.f3d**를 참고해 DXF 내보내기 실습하기
제출물
완성한 .f3d 파일을 클래스룸에 제출해 주세요.